
Robotik in Städten: Warum autonome Systeme allein nicht ausreichen – und was Städte noch tun müssen
Roboter könnten künftig Müll sammeln, Grünflächen pflegen, Gebäude kontrollieren oder Menschen durch Kliniken und Geschäfte begleiten. Doch zwischen technischer Machbarkeit und einem verlässlichen kommunalen Regelbetrieb liegt eine entscheidende Hürde: Städte müssen ihre Strukturen noch auf die neuen Systeme vorbereiten.
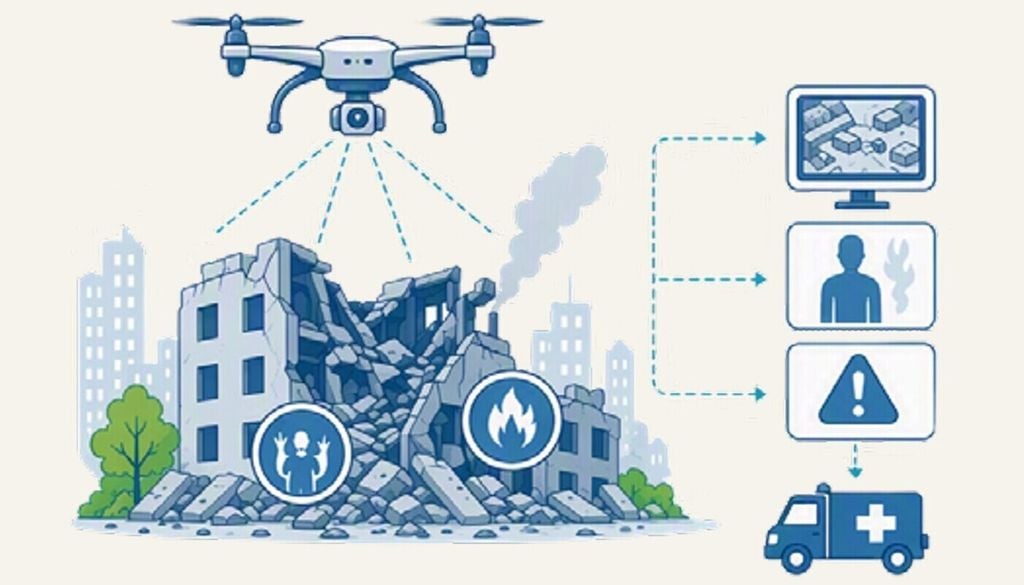
Autonome Robotik ist technisch bereits weiter, als es der öffentliche Raum vermuten lässt. In Städten bleiben die Anwendungen jedoch meist auf einzelne Versuche beschränkt. Das Fraunhofer-Institut für Arbeitswirtschaft und Organisation (IAO) beschreibt Robotik nicht als isolierte Technologie, sondern als Bestandteil eines soziotechnischen Systems.
Für einen dauerhaften Einsatz müssten Kommunen mehrere Faktoren zusammendenken, wie organisatorische Strukturen, Governance, Infrastruktur, Daten und Interoperabilität. Auch Zuständigkeiten müssten genau definiert werden, denn an urbanen Robotiklösungen sind typischerweise mehrere Akteure beteiligt, etwa Verwaltung, Dienstleister oder Technologieanbieter.
Von der Abfallentsorgung bis zur Klinik
„Erst das Zusammenspiel aus Robotern, Datenplattformen, Infrastruktur und klar geregelten Verantwortlichkeiten ermöglicht einen erfolgreichen und wirtschaftlich nachhaltigen Betrieb im städtischen Alltag“, sagt Prof. Dr.-Ing. Vanessa Borkmann, Leiterin des Forschungsbereichs Urban Systems Engineering am Fraunhofer IAO.
Entscheidend sei heute weniger die Frage, ob autonome Systeme grundsätzlich eingesetzt werden könnten. Vielmehr gehe es darum, „wie sie dauerhaft, wirtschaftlich tragfähig und verantwortungsvoll in den Alltag integriert werden können“, sagt Borkmann.
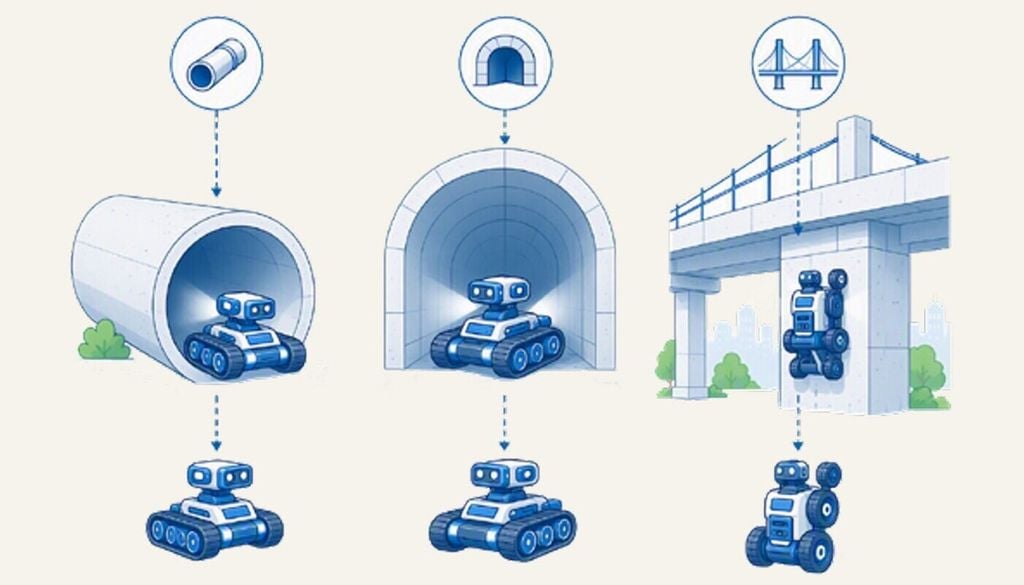
In einem neuen Whitepaper dazu nennt das Fraunhofer-IAO sechs Anwendungsfelder, in denen Robotik Kommunen das öffentliche Leben unterstützen könnte: bei der Abfallentsorgung nach Bedarf, der Grünflächenpflege, der selbstständigen Schadensprüfung von Brücken und Tunneln, als Assistenzroboter im Gesundheitswesen – zum Beispiel als Patientenbegleitung in Krankenhäusern – und als Einkaufsunterstützung im Einzelhandel.
Damit würden Roboter nicht mehr nur einzelne Maschinen für eine klar begrenzte Aufgabe sein, sondern könnten mit digitalen Plattformen, Verkehrswegen, Gebäuden und weiteren Systemen verknüpft werden. Diese Vernetzung würde von einzelnen Pilotversuchen zu einer dauerhaft nutzbaren urbanen Dienstleistung führen.
Geschichte der urbanen Robotik
Die Entwicklung der Robotik begann in den 1950er- und 1960er-Jahren mit stationären Industrierobotern, die vor allem für automatisierte Fertigungsprozesse eingesetzt wurden. Mit mobilen Robotern wie „Shakey“ (1966–1972) verlagerte sich der Schwerpunkt dann zunehmend auf selbstständige Navigation. In den 1990er- und 2000er-Jahren bewiesen Marsrover und erste Haushaltsroboter, dass autonome Systeme auch außerhalb von Fabriken eingesetzt werden können.
Seit etwa 2010 ermöglichen Fortschritte in Sensorik, künstlicher Intelligenz und Rechenleistung zunehmend mobile und laufende Roboter. Heute finden solche Systeme Anwendung in Städten, etwa als Liefer-, Inspektions- oder Serviceroboter, und bewegen sich zunehmend selbstständig in komplexen öffentlichen Umgebungen.
Ob eine Stadt überhaupt für urbane Robotik gerüstet ist, soll der nun vorgestellte Urban Robotics Readiness Index des Fraunhofer-IAO sichtbar machen. An dem Index können Kommunen ihre organisatorische, technische und rechtliche Ausgangslage prüfen und Lücken frühzeitig erkennen. Von der Anschaffung eines Roboters verschiebt sich der Blick zunehmend auf den gesamten Betrieb.
Die zentrale Botschaft ist damit, dass Robotik nicht primär als Produkt betrachtet werden sollte, das eine einzelne Aufgabe erledigt. Sie muss vielmehr in die bestehende städtische Infrastruktur, Verwaltungsprozesse und Verantwortungsstrukturen eingebettet werden.
Artikelreferenz
Fraunhofer-Institut für Arbeitswirtschaft und Organisation (IAO). (2026). Orchestrating Urban Robotics: From Fragmented Pilots to Integrated Systems.